分享文章
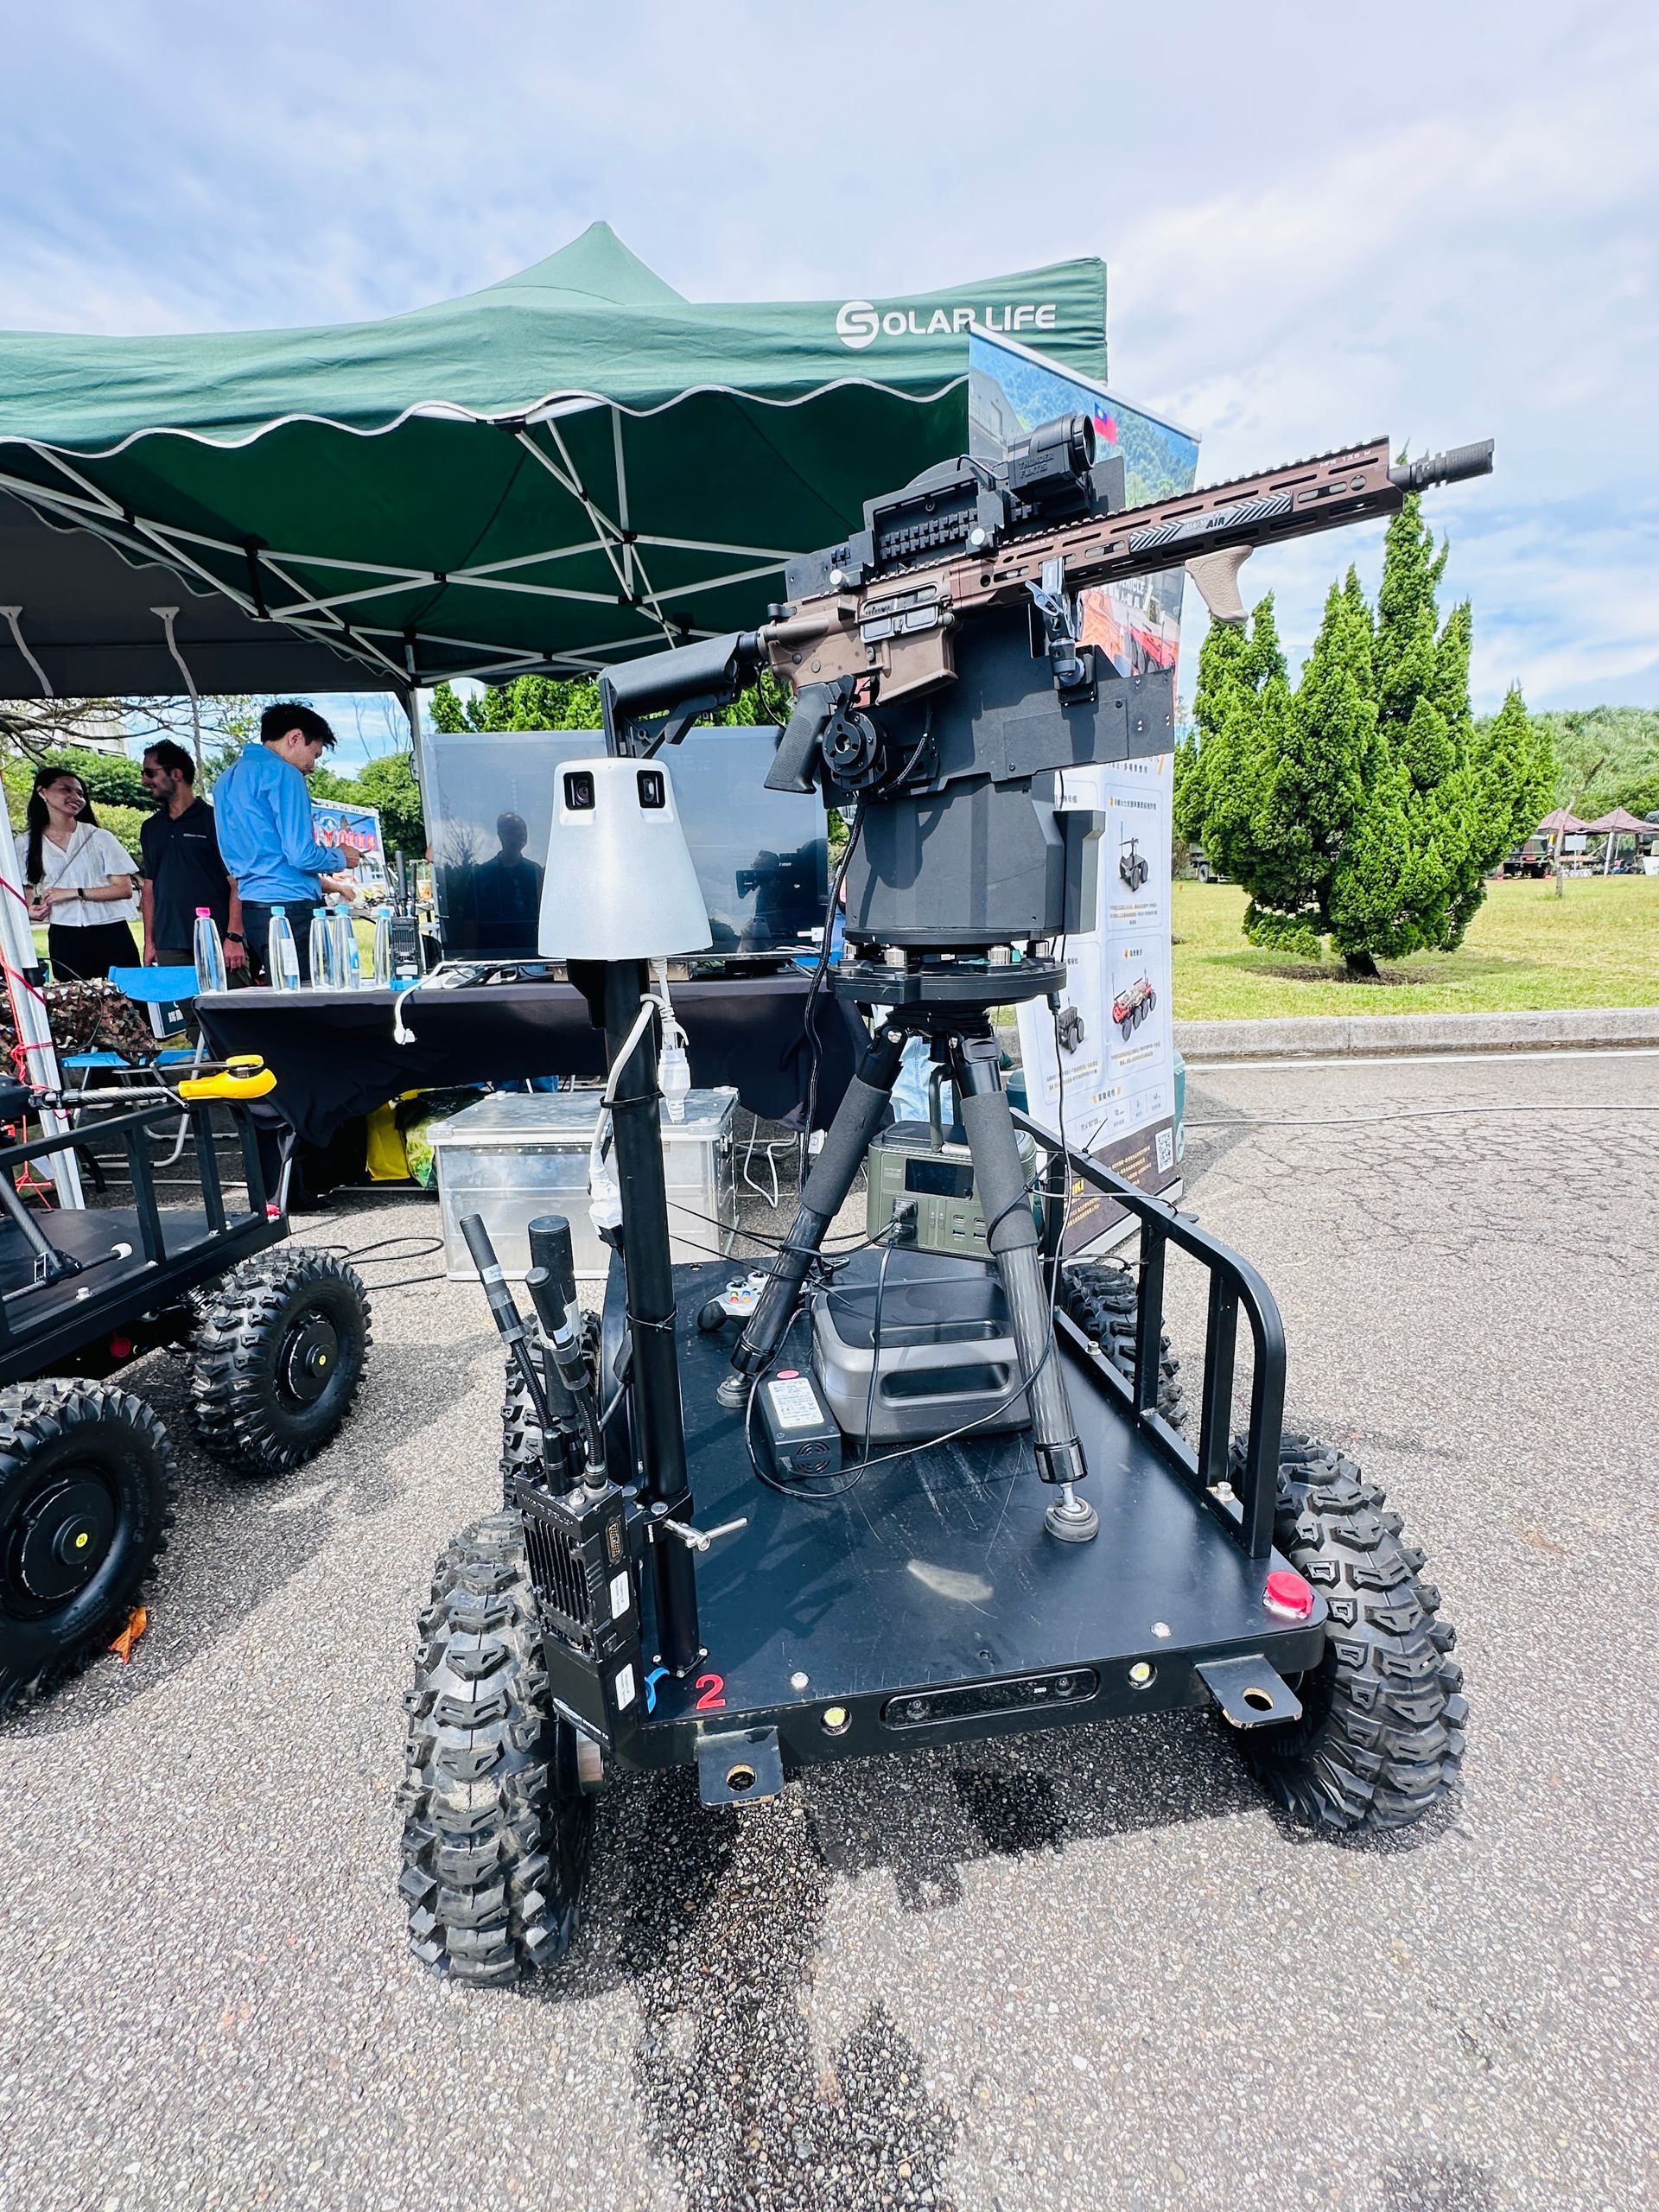
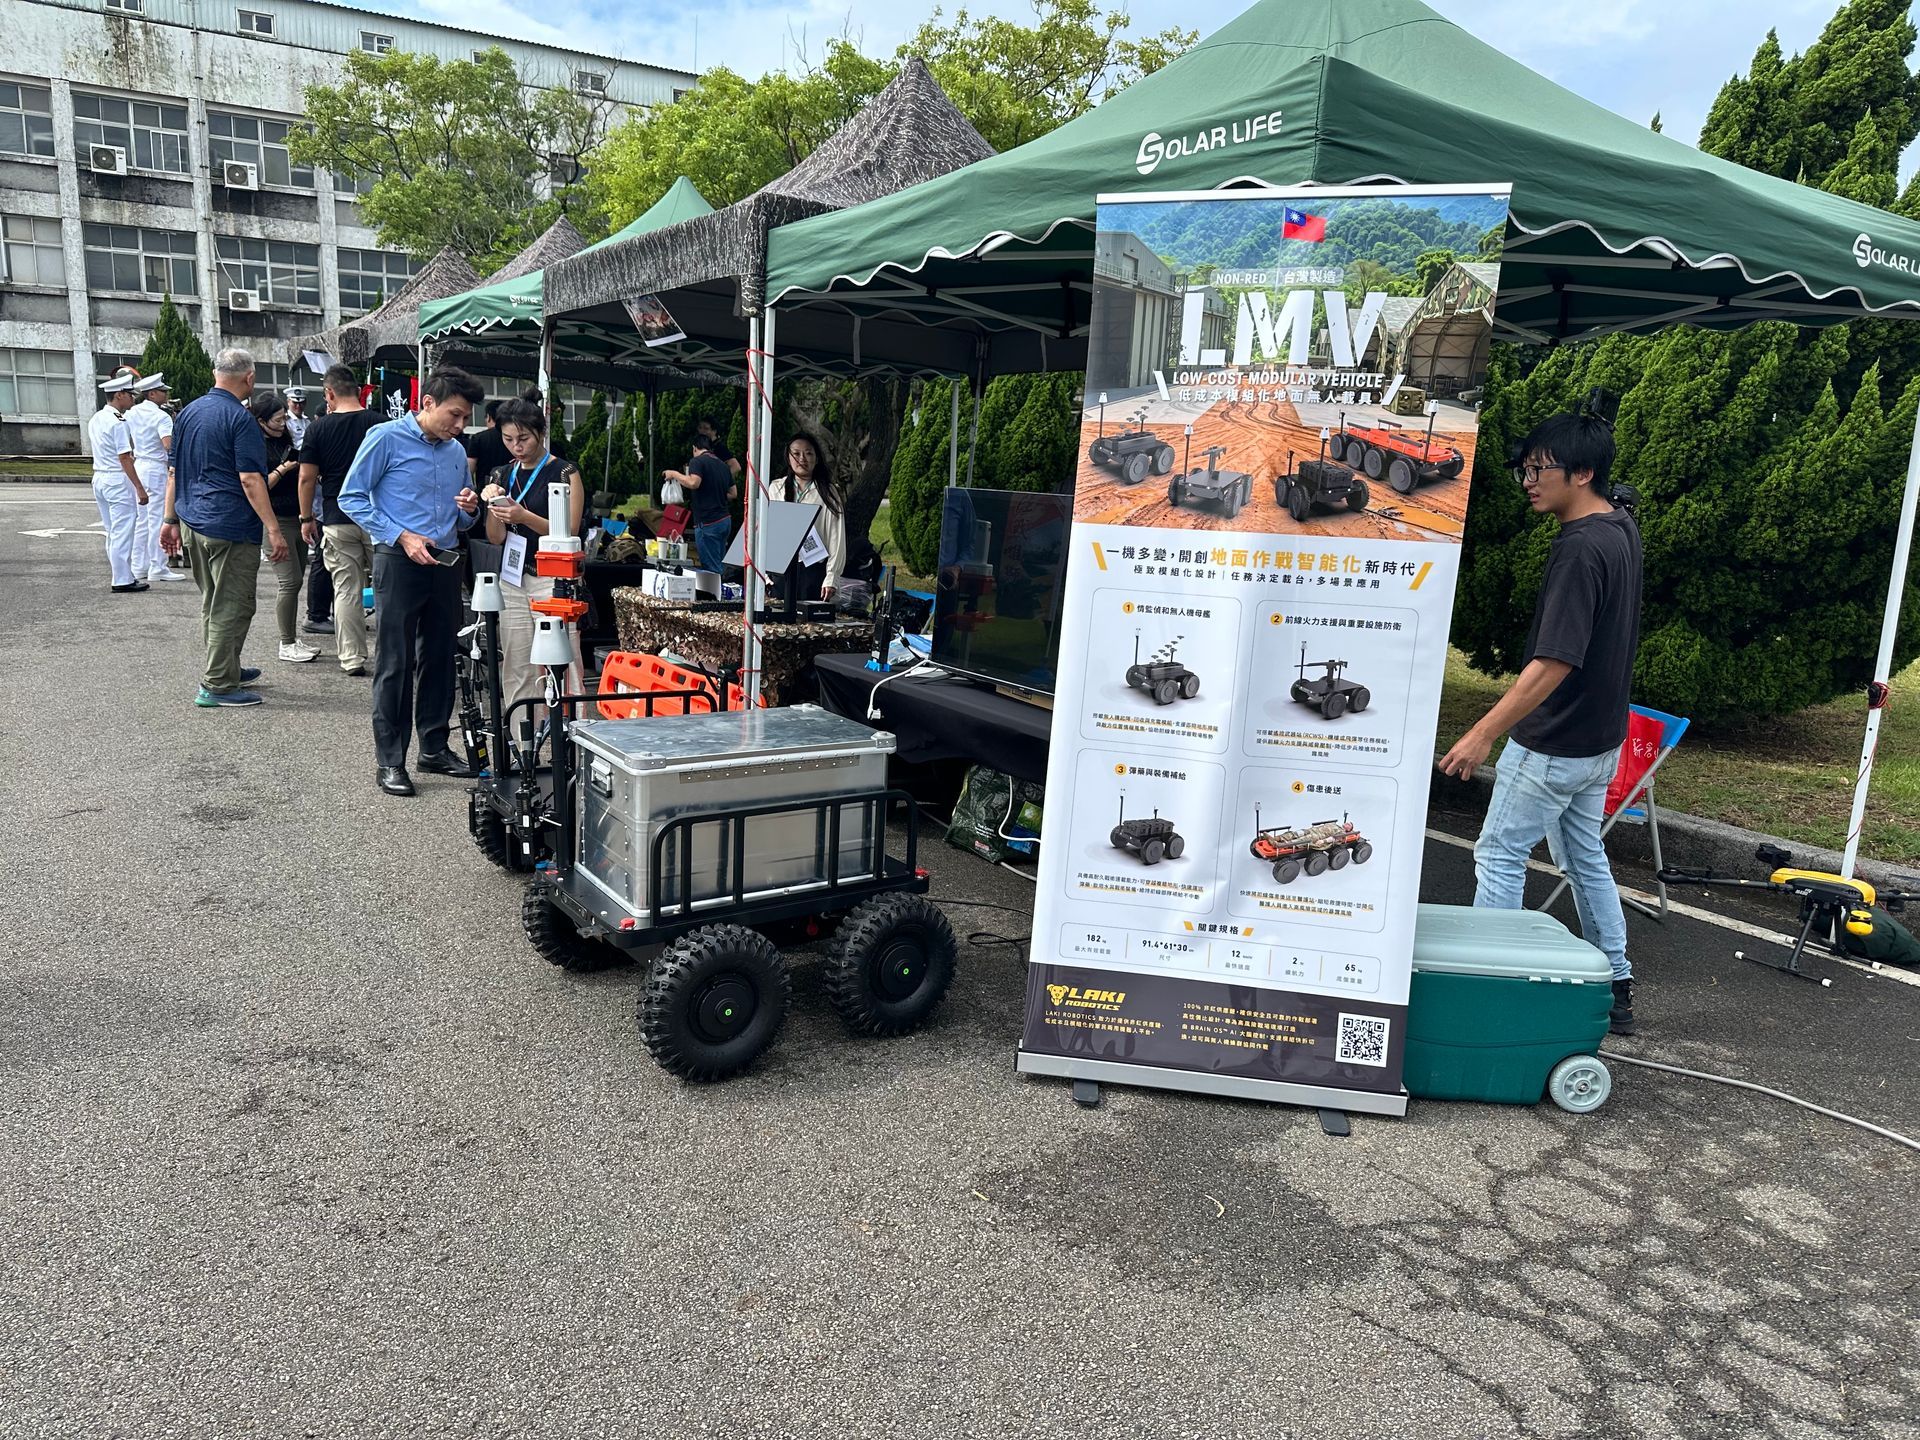
在海軍陸戰隊成軍 79 週年隊慶活動中,Cupola360 與合作夥伴 LAKI ROBOTICS 展示了 360° 全景視覺在無人載具與移動式巡檢平台上的應用可能。
隨著無人地面載具、機器狗與自主移動平台逐漸被應用於基地巡檢、關鍵設施管理、災害勘查與高風險場域作業,遠端操作人員需要的不只是「看見前方」,而是能夠更完整理解載具周遭的現場狀態。
傳統前視鏡頭可以協助載具前進,但當任務環境變得更複雜時,單一方向的視野往往不夠。載具左右兩側是否有人員或障礙物?後方是否出現變化?周邊環境是否有短暫出現但很快消失的異常?這些資訊如果沒有被同步保留下來,就可能形成遠端操作與任務判斷上的盲區。
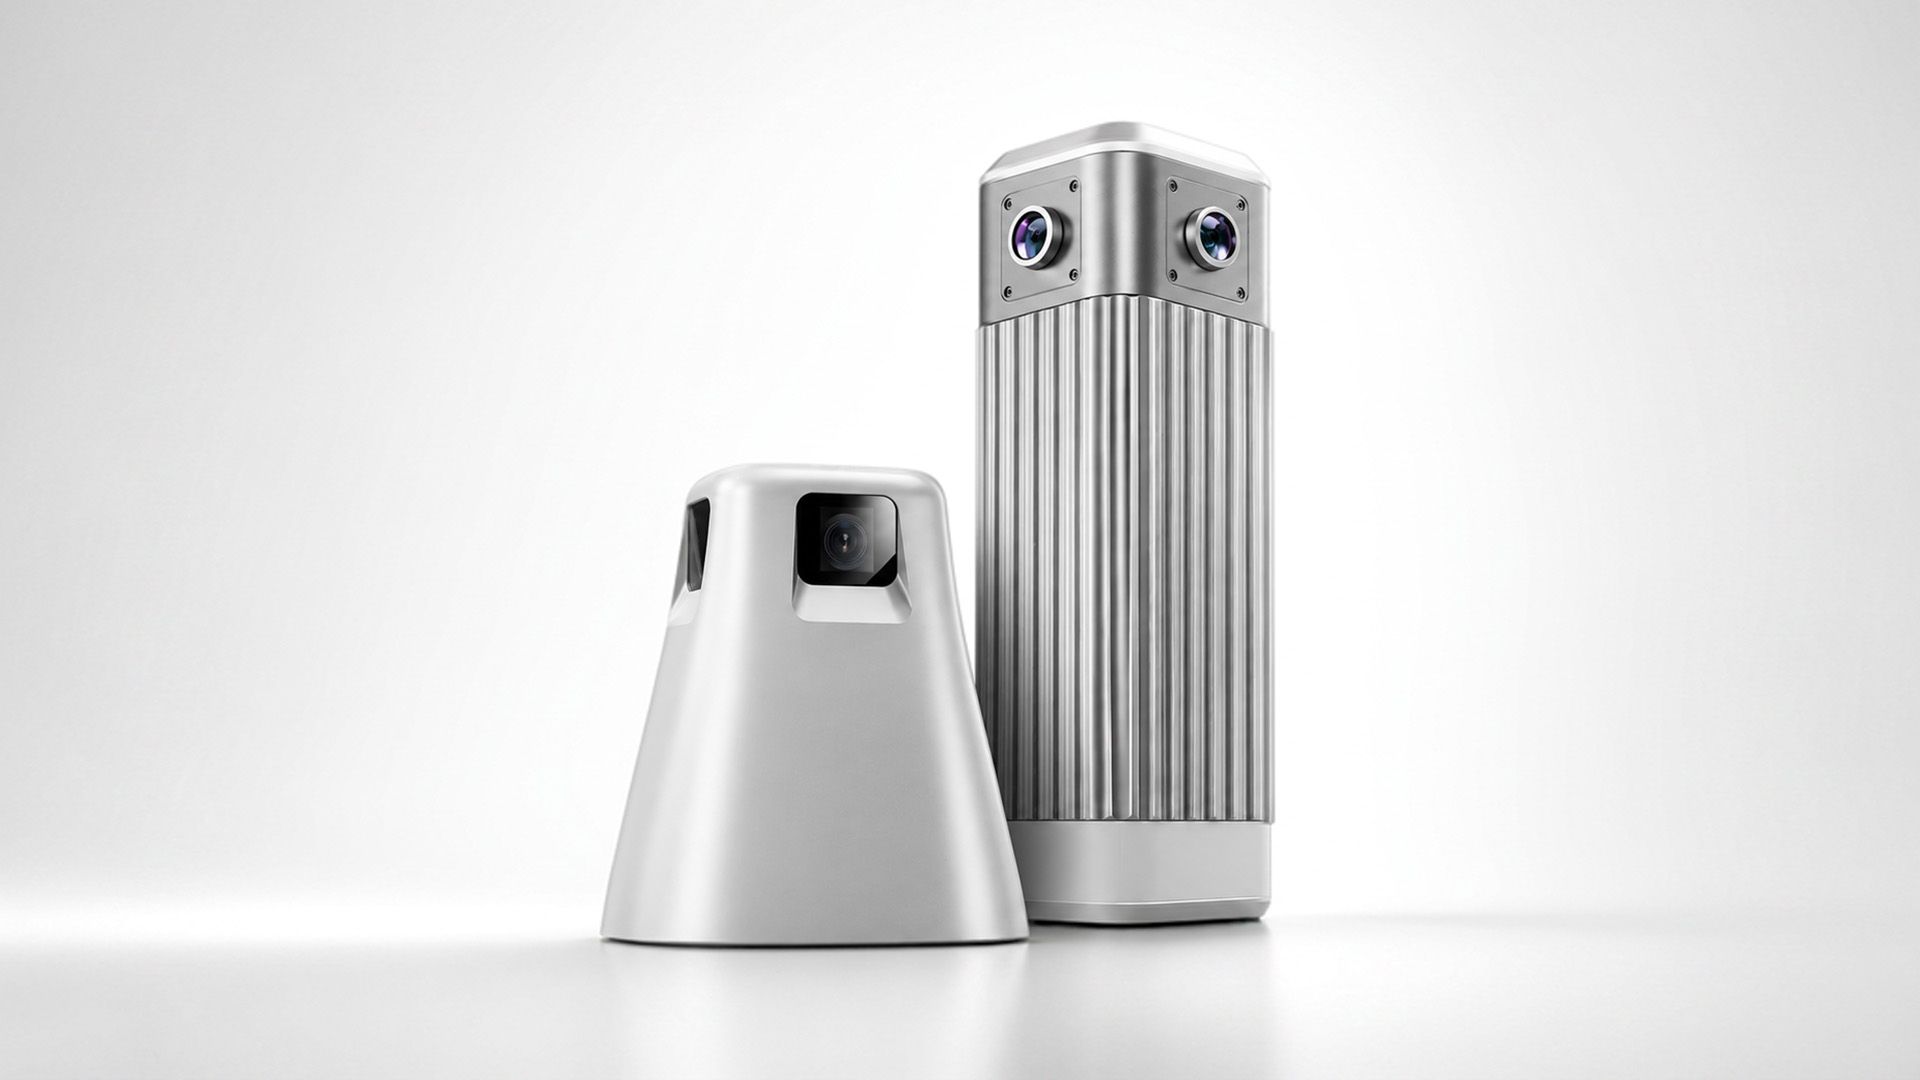
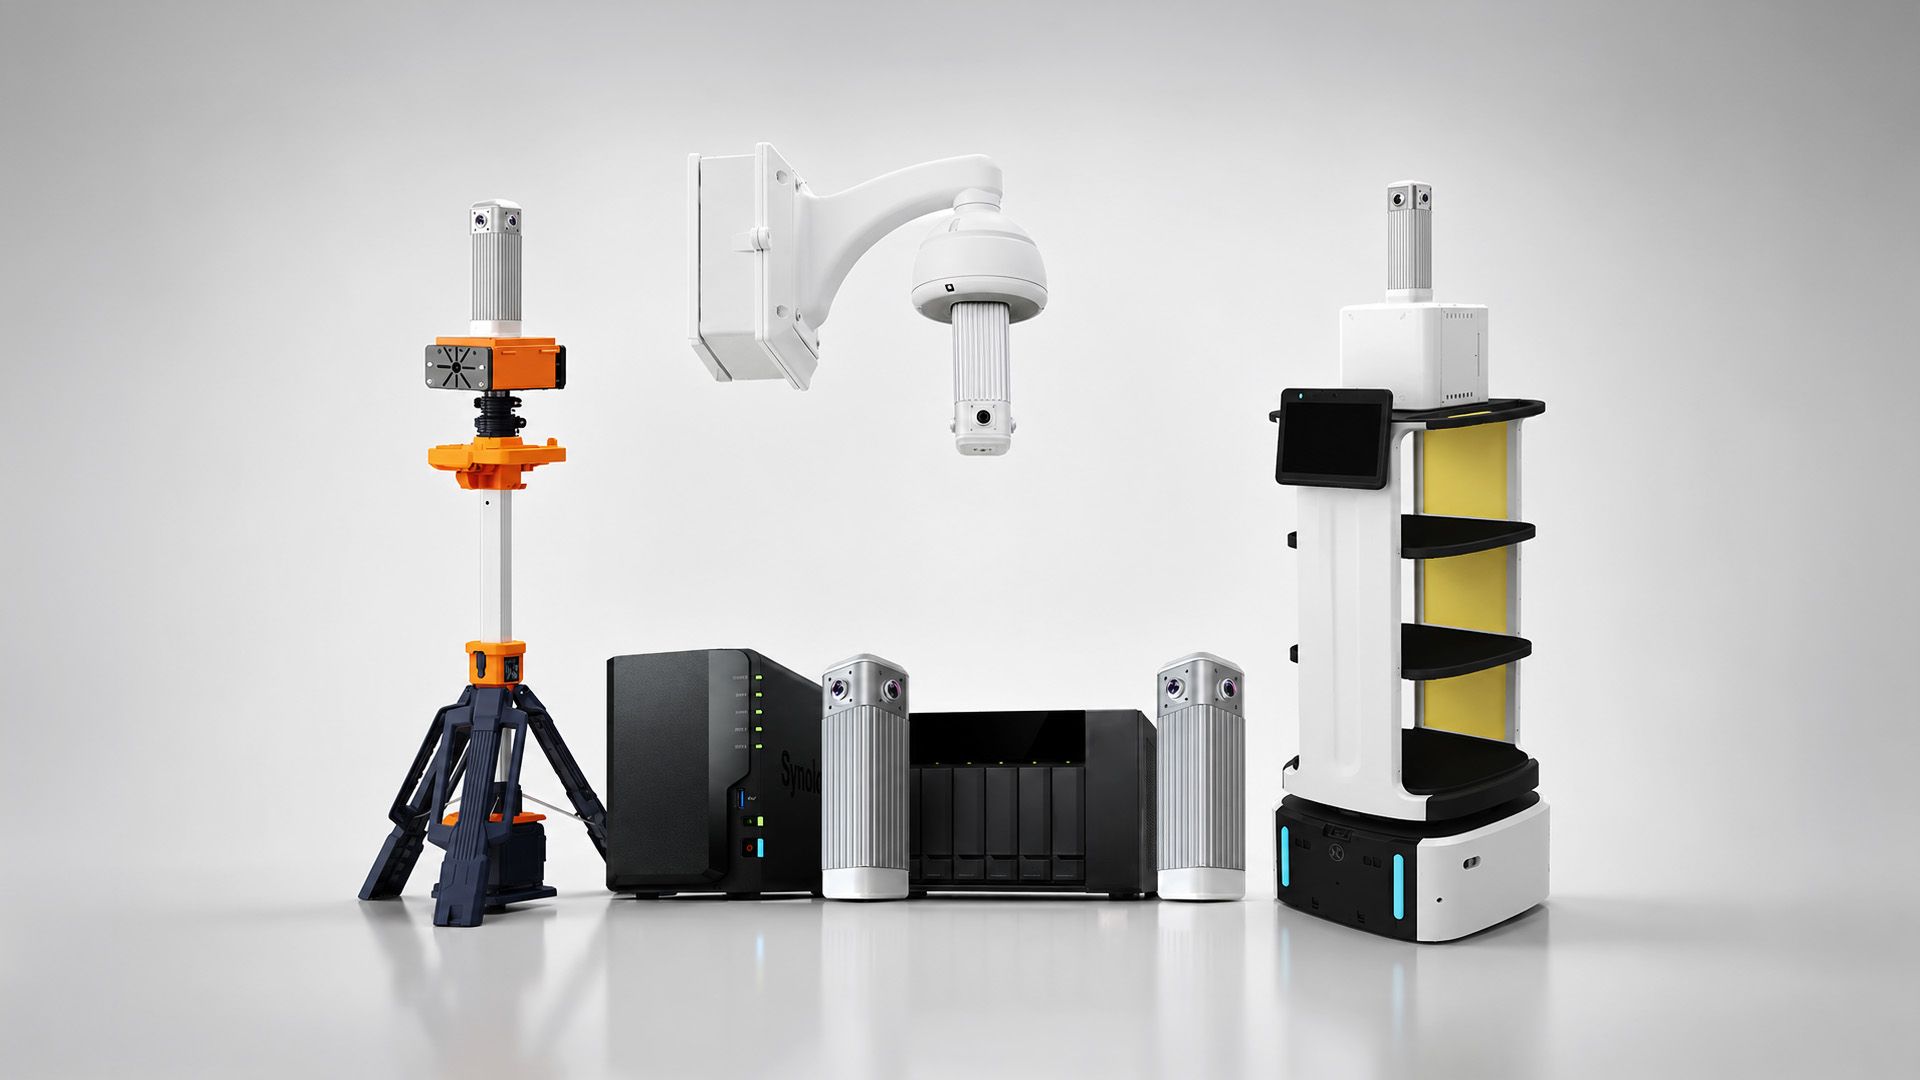
Cupola360 的 360° 全景相機可安裝於無人載具、機器狗、巡檢機器人或其他移動平台上,持續擷取平台周圍的完整影像。即使載具正在向前移動,遠端操作人員仍可同步查看前方、左右與後方環境,降低傳統固定視角或前視鏡頭可能造成的視覺死角。
這項展示的重點,不是把無人系統變得更複雜,而是讓移動平台在執行任務時,能夠帶回更完整、更有現場脈絡的視覺資訊。
無人系統的價值,不只是代替人員移動到遠方或危險區域,更重要的是讓人員能在安全距離之外,掌握現場、理解風險,並更快做出判斷。
但在實際應用中,無人載具常常面對的是不確定的環境:狹窄通道、基地周界、倉儲區、地下空間、受損建築、災害現場或其他高風險區域。這些地方的環境變化不一定只發生在載具正前方,也可能出現在側邊、後方或視線邊緣。
如果操作人員只能依賴前視鏡頭,就必須不斷轉動鏡頭、調整車身,或等待載具改變方向,才能確認周邊情況。這不只增加操作負擔,也可能讓短暫出現的異常被錯過。
360° 全景視覺的價值,正是在於讓無人系統不只「朝前看」,而是能夠保留完整周邊畫面。對遠端操作人員來說,這代表他們可以在同一個畫面中理解載具與環境的關係,而不是被單一鏡頭方向限制。
在高風險區域中,現場可能存在可疑物體、障礙物、結構損壞、煙霧、化學污染或其他未知風險。若直接派人進入,不僅需要更高的安全準備,也可能讓人員暴露在不必要的危險之中。
搭載 Cupola360 360° 全景相機的無人載具,可以先進入指定區域,將周邊道路、出入口、牆面、障礙物與環境變化即時傳回後方。遠端人員可以依照需要查看不同方向,不必完全依賴載具當下的行進方向。
這讓勘查不只是取得一段前方影像,而是取得一個完整的現場脈絡。當團隊需要評估是否派人進入、選擇哪條路線、避開哪些風險,或確認現場是否仍有變化時,360° 全景影像能提供更完整的判斷基礎。
在基地、工廠、能源設施、倉儲、機庫、通信站或其他關鍵場域中,巡檢工作往往不只是在固定點拍攝畫面,而是需要理解整個場域的連續狀態。
無人載具可依照設定路線巡視周界、通道、設備區與限制區域。若只使用單一方向鏡頭,巡檢紀錄可能只保留載具前方畫面;但實際事件可能發生在側邊、後方或載具通過後的某個位置。
360° 全景影像可以讓巡檢紀錄更具空間脈絡。當系統發現異常,或後續需要回顧事件時,操作人員可以查看事件發生前後的完整周邊畫面,更容易判斷異常位置、移動方向、周邊人員或設備變化。
對需要長時間巡檢、多點管理或跨區域監看的場域而言,這種完整視覺紀錄能讓遠端管理更有效率,也讓事件追溯更有依據。
在移動式任務中,現場資訊通常不只提供給單一操作員。後方管理中心、安全單位、工程團隊或決策人員,都可能需要即時理解現場狀況。
傳統影像串流多半由前線操作員決定鏡頭方向,其他觀看者只能看到同一個角度。當多個角色關心的資訊不同時,單一視角就會限制協作效率。
360° 全景影像則可以讓不同使用者在同一個現場影像中,各自選擇觀看方向。操作員可以專注於載具移動,後方人員可以查看側邊或後方環境,工程人員可以觀察設備區,管理者也能快速掌握整體現場。
這讓遠端協作不再只是「看同一支鏡頭」,而是共同進入同一個全景場景,各自取得任務所需的資訊。
在這類移動式場域感知應用中,Cupola360 提供的是 360° 全景視覺能力,協助合作夥伴的無人載具、機器狗或自主移動平台取得更完整的周邊影像。
相較於只依賴前視鏡頭,Cupola360 360° 全景相機能讓遠端操作人員在平台移動時同步查看前方、側邊與後方環境。這有助於降低視覺死角,並讓巡檢、勘查與遠端監看保留更完整的現場脈絡。
Cupola360 的價值不是取代無人載具或機器人平台,而是作為移動式系統上的全景視覺層,讓合作夥伴與系統整合商能在更完整的影像基礎上,發展巡檢、偵察、遠端監控、事件回顧與場域管理應用。
無人載具的發展,正在讓更多高風險、遠距離或人員不易長時間停留的場域,具備新的遠端管理方式。
但真正有價值的遠端管理,不只是把畫面傳回來,而是讓人員能理解現場、判斷事件,並進一步採取行動。這也是 Cupola360 所強調的 Reality Remote Management:不只看見現場,更能遠端理解、管理與應對。
當 360° 全景視覺與無人系統結合,移動平台就不只是前進的載具,也能成為持續收集現場脈絡的視覺節點。這讓巡檢、勘查、遠端協作與事件追溯,都能建立在更完整的現場資訊之上。
備註 : 本文介紹之內容為活動展示與應用情境說明。實際功能、防護規格、通訊方式、資料安全、離線儲存與環境耐受能力,仍需依專案需求、選用型號與系統整合方式確認。
全景相機
體驗組合
Newer Post >
> 回到文章列表
> 訂閱我們
酷博樂股份有限公司 著作權所有