September 22, 2026
Author
分享文章
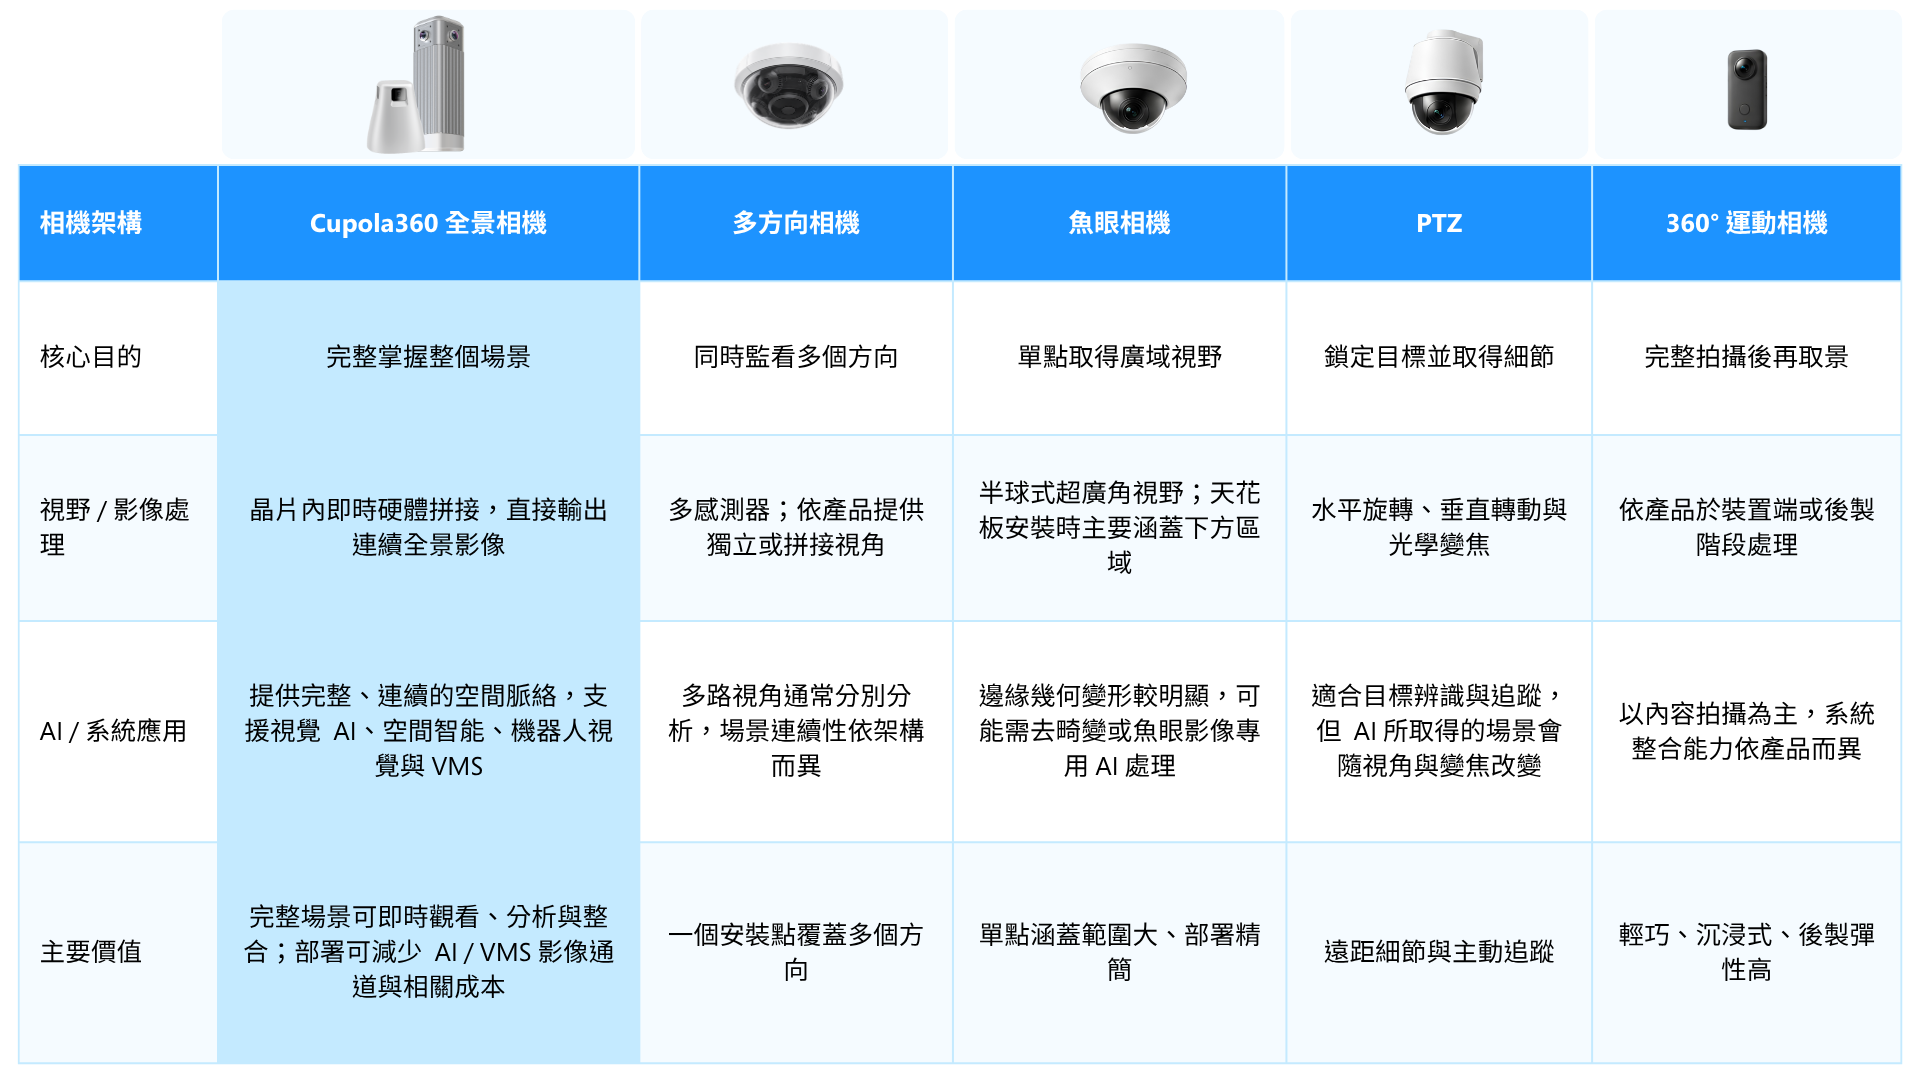
市面上許多相機都能提供廣角、多方向,甚至 360° 影像,但相似的視野範圍,不代表它們採用相同的相機架構,也不代表它們能提供相同的影像資訊。
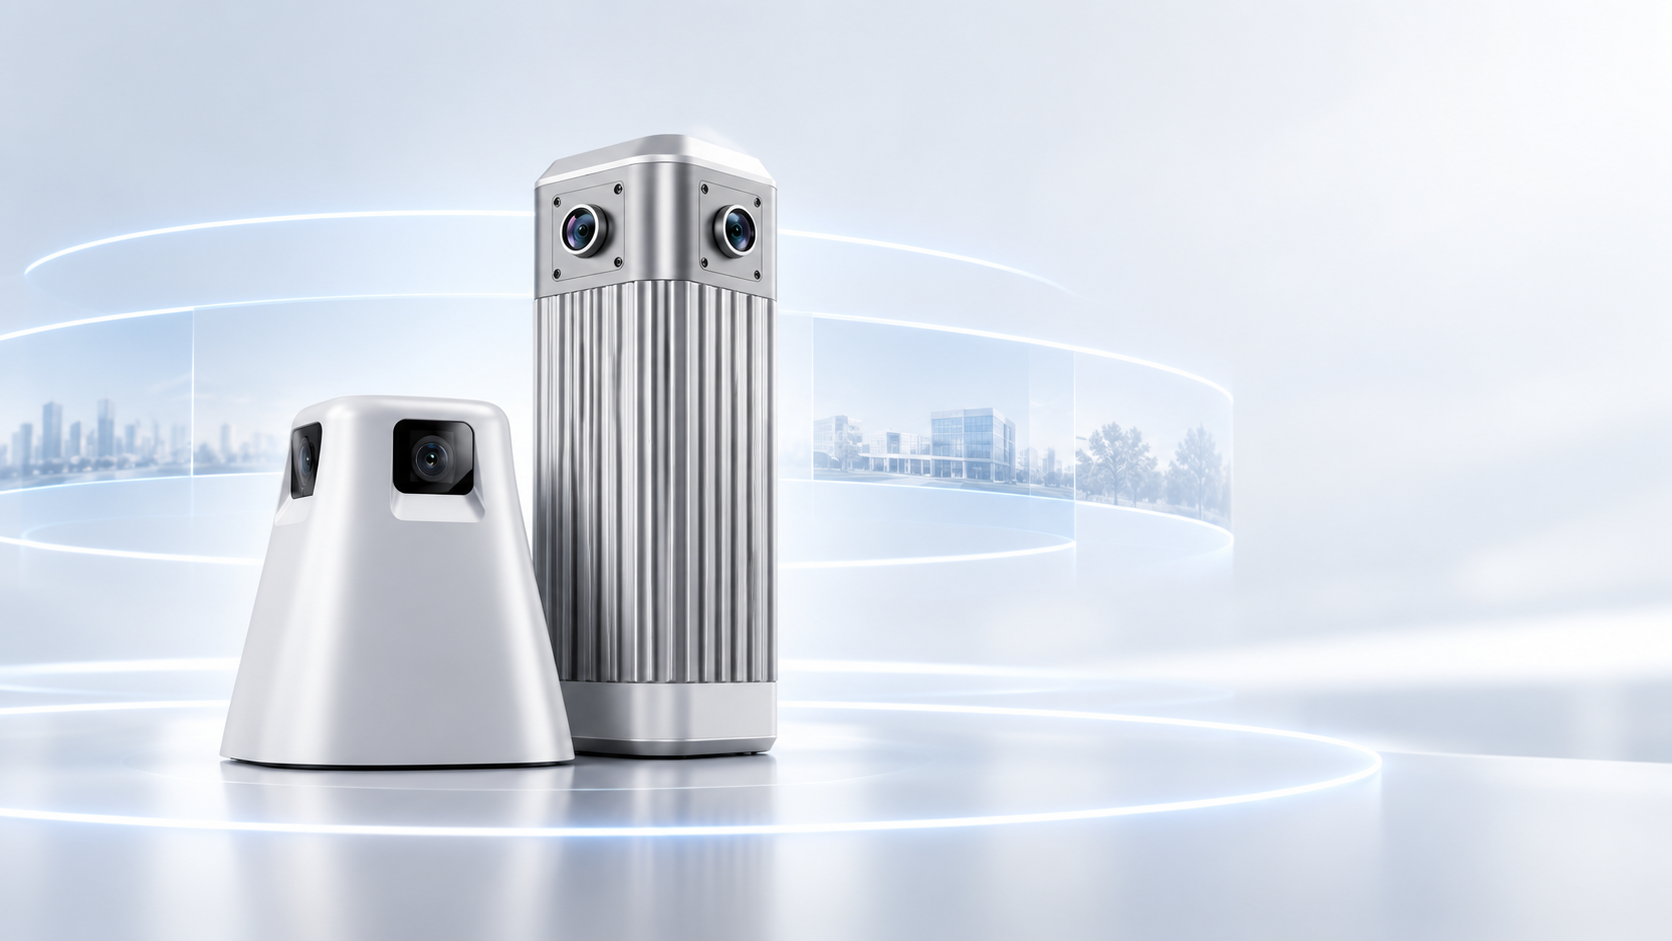
PTZ 著重遠距離目標與細節;多方向相機希望從一個安裝點同時監看數個方向;魚眼相機利用單一超廣角鏡頭取得大範圍視野;360° 運動相機重視拍攝與後製彈性;而 Cupola360 的設計重點,是持續保留完整場景,並讓全景影像在相機輸出時就能直接被觀看、管理、分析與整合。
因此,選擇相機時,比起一開始就比較 4K、8K 或單一規格,更重要的是先問:
這種相機架構,是為了解決什麼問題?
不同相機架構沒有單一最佳答案,真正的差異在於:你需要的是一個目標、幾個方向、一大片區域,還是完整場景。
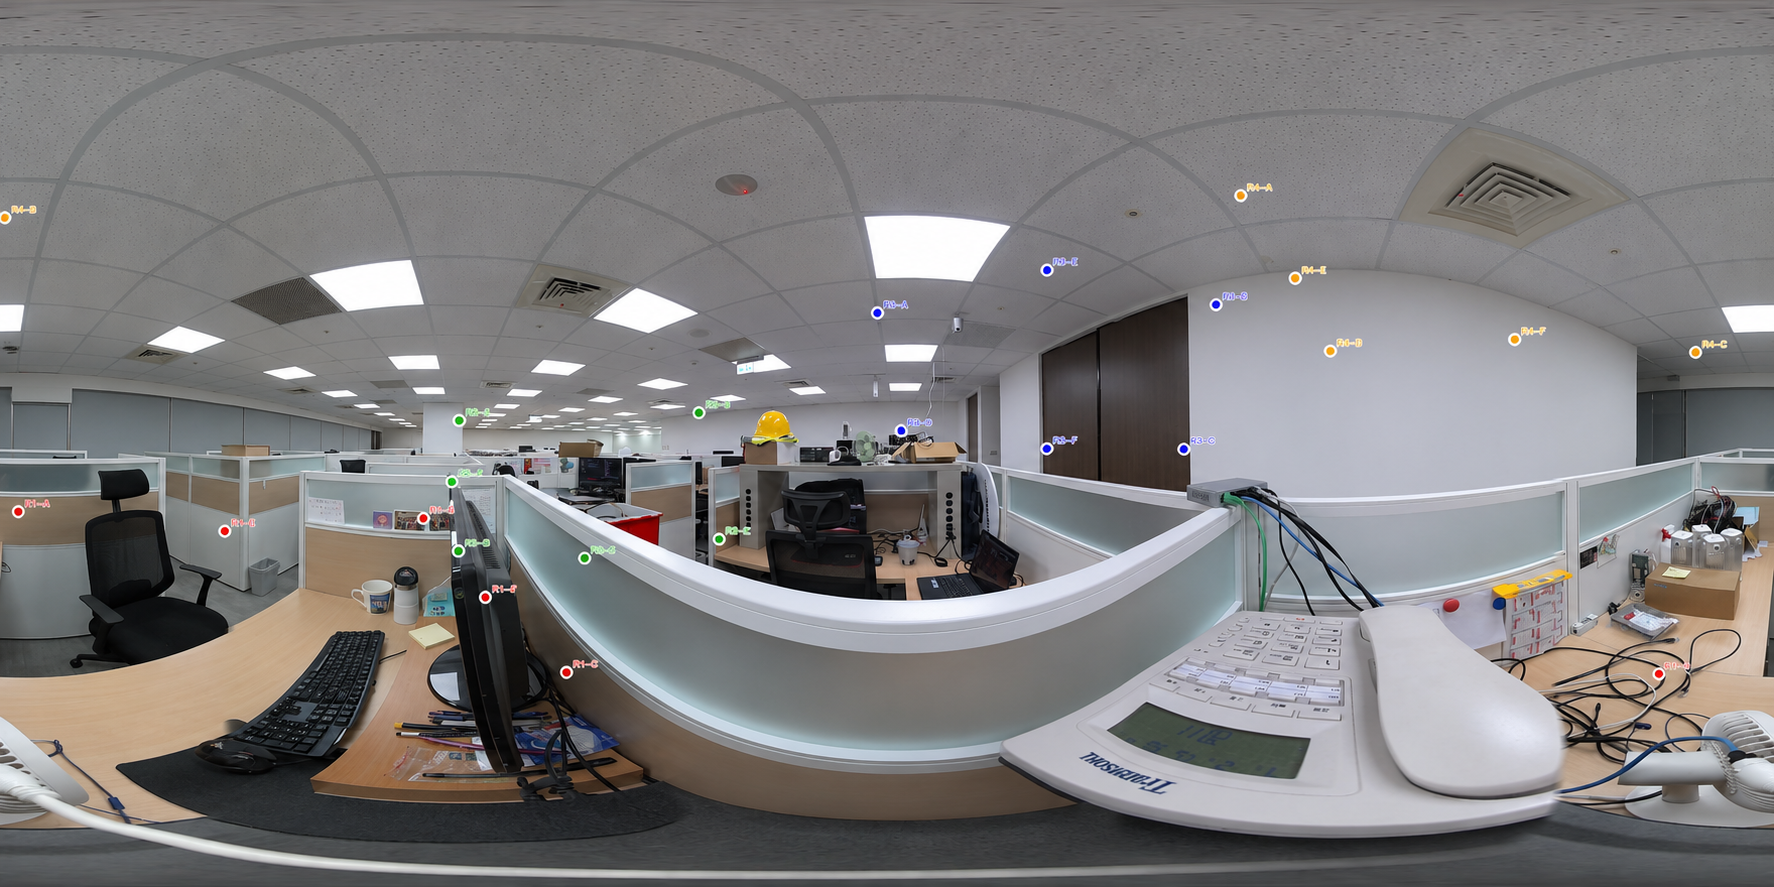
Cupola360 使用多個影像感測器取得不同方向的畫面,並透過專用影像處理晶片,直接在相機內完成影像校正、投影轉換與即時硬體拼接。
因此,相機輸出的不是等待後端重新組合的多路影像,而是已完成校正與拼接的連續全景影像。
這項架構帶來的差異,不只是「看得更廣」。
不同方向的畫面被保留在同一個連續場景中,使用者不需要事先決定哪個方向最重要,而可以持續掌握完整現場,在事件發生後再選擇觀看方向、回顧不同區域,或將全景影像進一步提供給 AI、影像管理系統、機器人與其他應用使用。
換句話說,Cupola360 的核心不是單純產生一張 360° 畫面,而是:
把完整場景轉換成可以立即使用的全景影像資料。
視覺 AI 不只需要辨識「畫面裡有什麼」,也越來越需要理解:
這些都需要更完整的空間脈絡。
Cupola360 在相機端先完成不同方向影像的校正與拼接,再輸出一份連續的全景影像,因此能保留更多跨方向的場景關係。對視覺 AI、空間智能(Spatial Intelligence)、機器人視覺,以及未來的物理 AI(Physical AI)**而言,這類完整場景資訊可以成為更有價值的視覺資料基礎。
在部分依相機、影像串流或通道計算 AI / VMS 授權與運算資源的系統中,如果單一全景影像可以涵蓋原本需要多路固定相機的區域,也可能進一步減少所需影像通道與相關成本。實際效益仍取決於場域與平台架構。
360° 運動相機同樣希望在拍攝當下保留周遭更多方向的影像,但它的核心使用情境主要是旅遊、運動、活動紀錄與內容創作。
使用者可以先把周遭完整拍下來,之後再重新選擇觀看方向、調整構圖或剪輯成一般影片。部分專業產品也具備即時拼接與直播能力,但整體產品設計仍主要圍繞拍攝、攜帶、內容呈現與後製流程。
Cupola360 則把重點放在持續運行、即時觀看、遠端管理與企業系統整合。兩者都可以保存大量周遭資訊,但解決的是完全不同的問題:運動相機重視「拍完之後怎麼呈現」;Cupola360 重視「完整場景現在就能怎麼使用」。
魚眼相機透過超廣角鏡頭,在單一安裝位置取得接近半球範圍的視野。當安裝於天花板時,主要涵蓋鏡頭下方的大範圍區域,因此很適合辦公室、零售空間、大廳等需要快速掌握整體狀況的場景。
這種架構最大的優勢是簡單,但超廣角視野也帶來明顯的幾何變形,尤其靠近畫面邊緣時,人物或物體的形狀、比例與有效像素分布會產生更大的變化。觀看時通常需要進行去畸變處理;若要進一步導入 AI,也可能需要針對魚眼影像特性進行校正或使用專門的 AI 模型。
因此,魚眼相機很適合解決:「如何用一個安裝點看到更大的區域?」
而 Cupola360 更進一步解決:「如何把不同方向整合成一個連續場景,並把這份完整空間資訊直接提供給人與 AI 使用?」
多方向相機將多個感測器整合在同一個機身中,每個鏡頭可以朝向不同區域,因此非常適合已經明確知道「哪些方向需要長期監看」的場景。
它可以減少相機機身、安裝點與部分佈線需求,常見於路口、停車場、建築入口、倉庫與大型公共空間。
不同產品可能提供獨立畫面,也有部分架構會進一步進行影像拼接,因此不能單純把多方向相機定義成「一定是不連續畫面」。
真正的差異在於設計目的:
多方向相機優先解決「同時看幾個重要方向」;Cupola360 則優先解決「如何持續保留完整、連續的場景脈絡」。
對 AI 而言,這也代表前者常需要處理不同視角之間的關係,而 Cupola360 則直接提供連續的全景空間資訊。
PTZ 相機可以水平旋轉、垂直轉動並進行光學變焦,因此非常適合遠距離目標辨識、追蹤與細節觀察。
當 AI 或操作人員發現人物、車輛或異常事件時,PTZ 可以快速將視角移向目標並進一步放大,這是其他廣域相機很難取代的能力。
但 PTZ 的視野會隨相機方向與變焦改變。當相機聚焦某個目標時,AI 與操作人員所取得的也是當下那一個方向的場景。
因此:PTZ 擅長的是「把重要目標看清楚」;Cupola360 擅長的是「不讓其他方向的場景消失」。在實際企業系統中,兩者反而很適合互補使用。
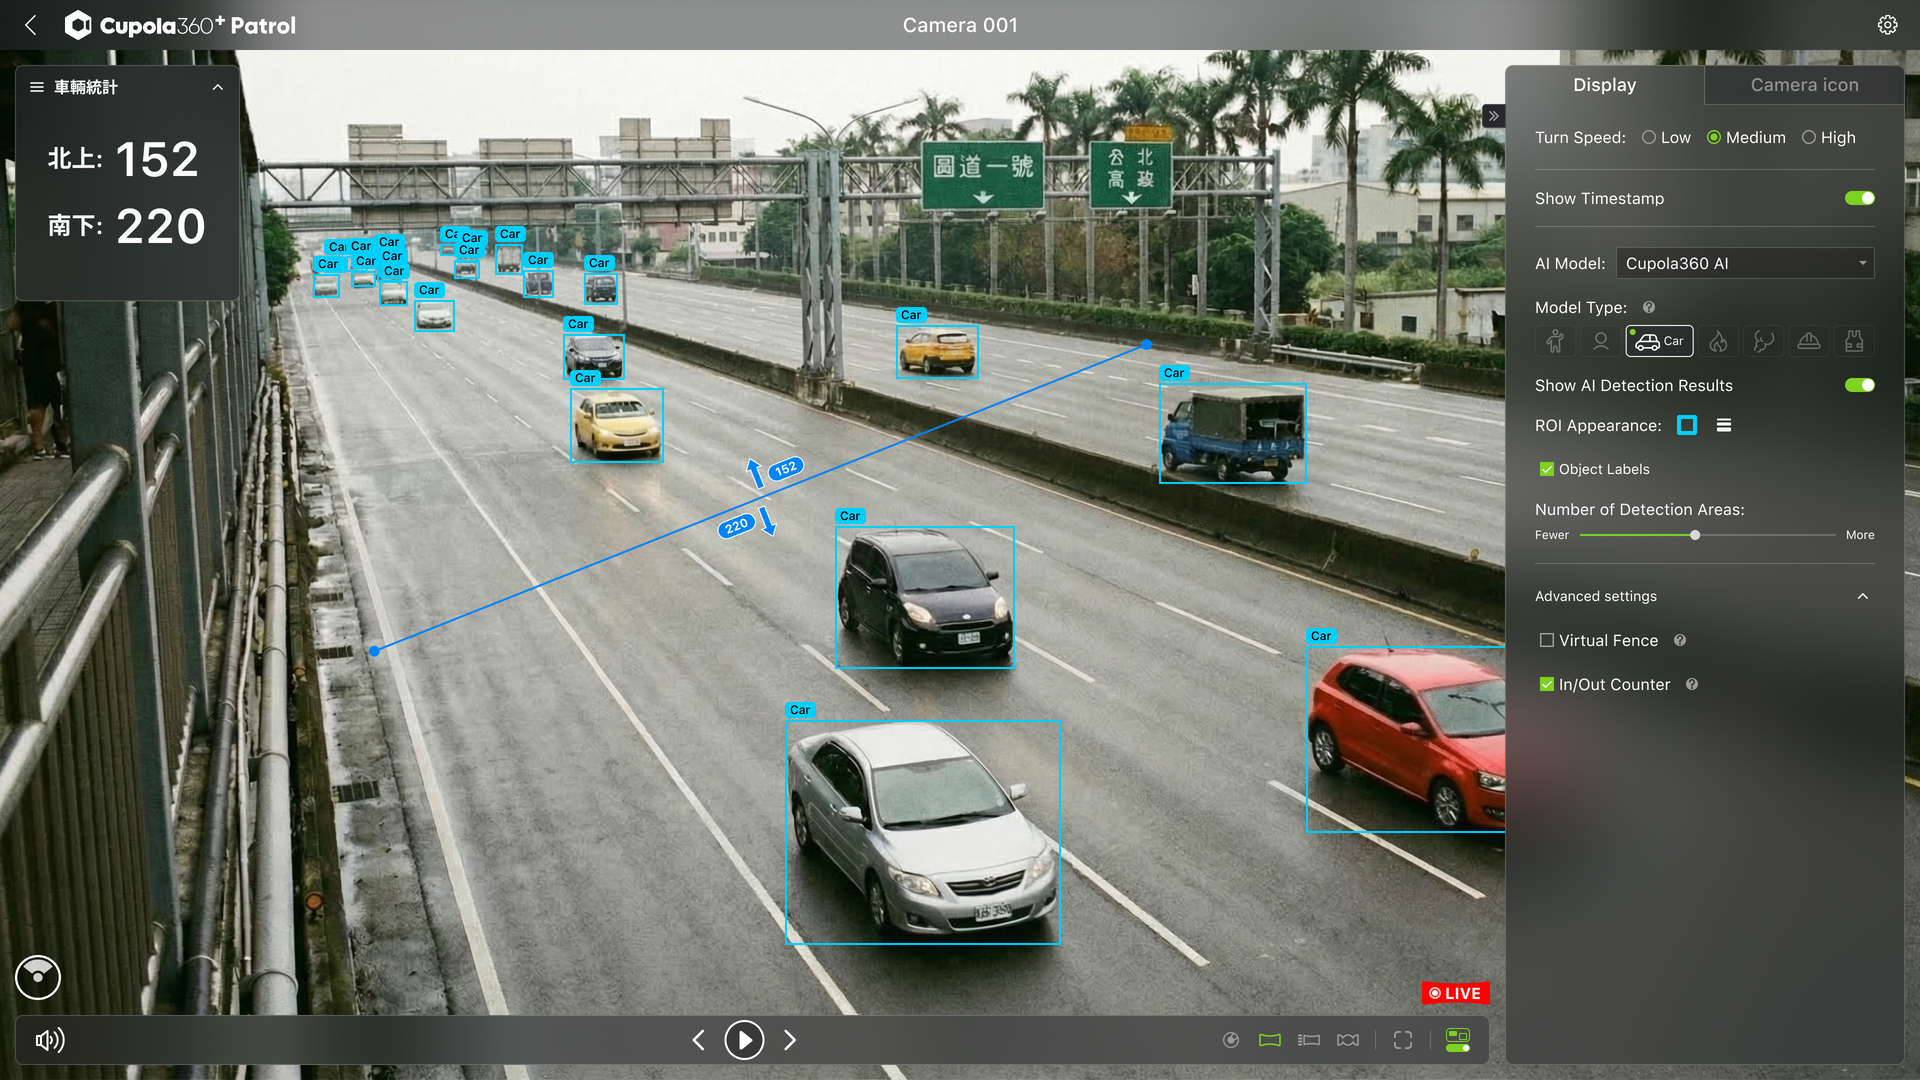
實際企業場域往往不會只使用一種相機。PTZ 可以負責遠距細節,固定式 IP 相機可以持續監看重要位置,而 Cupola360 則提供完整場景與空間脈絡。透過 Cupola360⁺ Patrol,全景相機、PTZ、固定式 IP 相機與其他相容影像來源還可以進一步整合到同一個管理介面中。使用者可以先從完整全景掌握現場,再進一步查看特定相機或特定區域,而不需要在大量彼此獨立的影像視窗中自行拼湊現場狀況。這也讓 Cupola360 的角色不只是提供一台全景相機,而是進一步建立一個完整的場域視覺層:
完整場景 → AI 分析 → 多影像整合 → 遠端巡檢與管理
不同相機架構原本就是為了解決不同問題。PTZ 擅長遠距細節;多方向相機適合同時監看幾個已知方向;魚眼相機以精簡部署取得大範圍視野;360° 運動相機重視拍攝與內容製作。
Cupola360 選擇的則是另一條路:先完整保留現場,再讓這份完整場景可以立即被觀看、分析、整合與管理。透過晶片內即時硬體拼接,Cupola360 將多個方向的影像直接轉換成連續的全景影像資料;再結合 Cupola360⁺ Patrol 與其他系統整合能力,讓這份資料不只是提供給人觀看,也可以進一步成為視覺 AI、空間智能、機器人視覺與遠端場域管理的基礎。
Cupola360 的價值,不只是 360°。而是把完整場景,變成真正可以被使用的視覺資料。
> 回到文章列表
> 訂閱我們
酷博樂股份有限公司 著作權所有